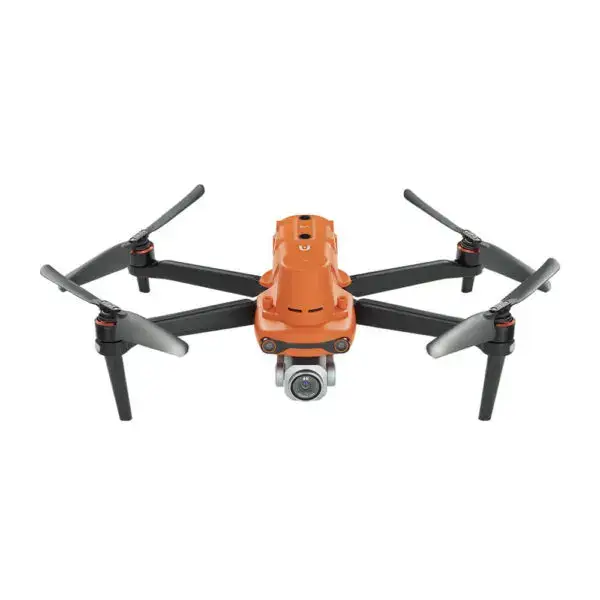
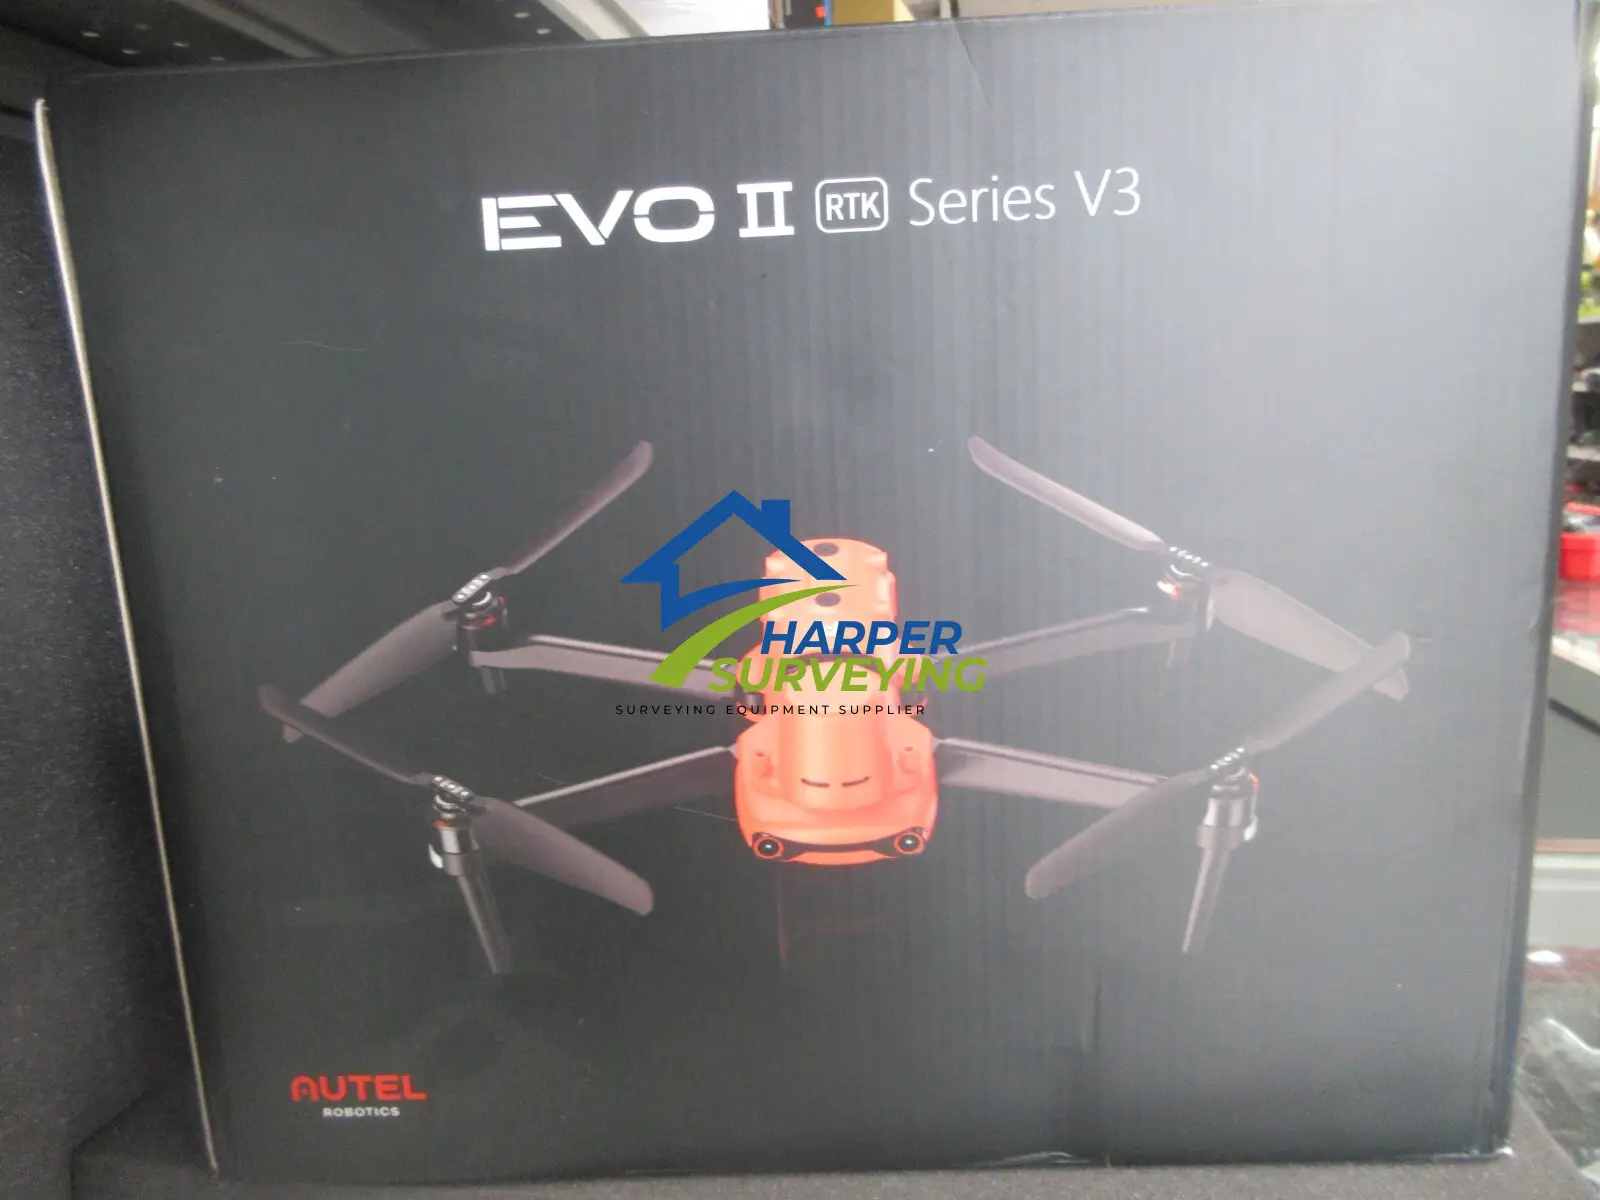
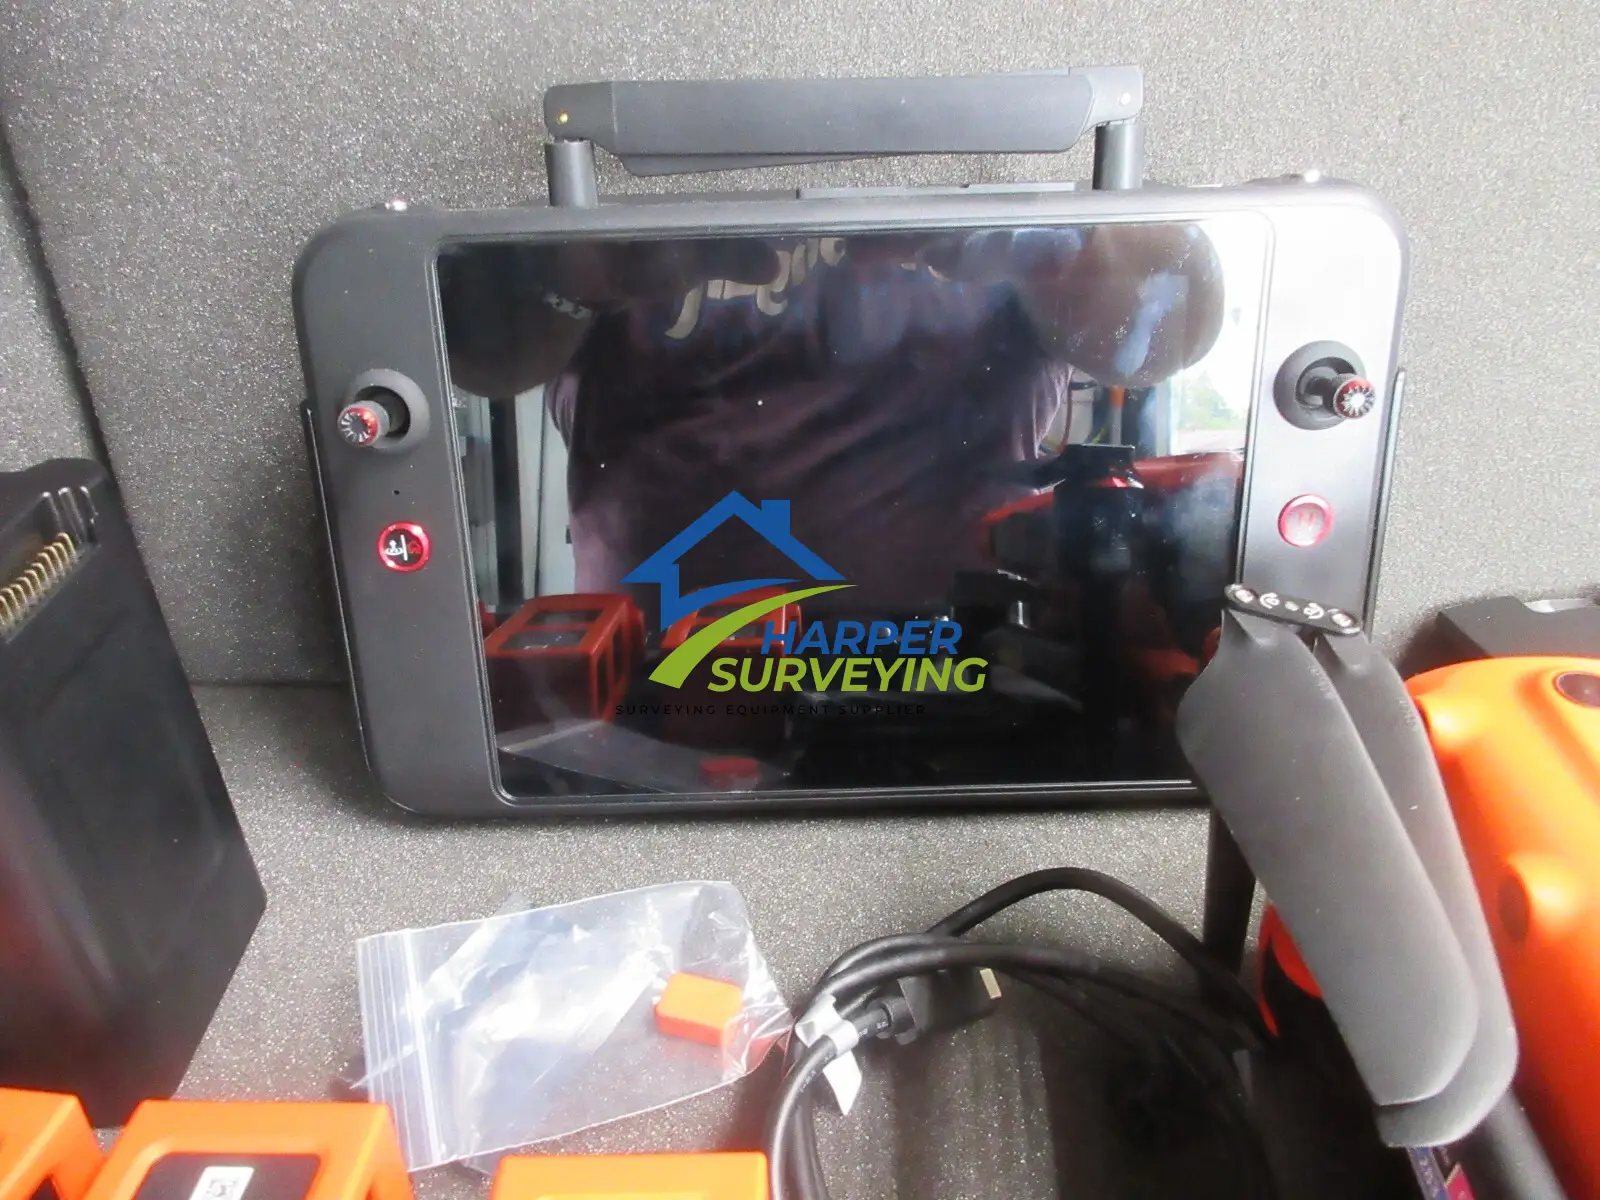
O Autel Robotics EVO II O Pro RTK V3 integra um novo módulo RTK para 2022, que fornece dados de posicionamento em centímetros em tempo real em apenas três minutos e suporta o Post-Processing Kinematic (PPK).
A aeronave pode gravar os dados de observação satelital originais, os parâmetros de exposição da câmera e muito mais. O sistema de posicionamento suporta a estação base RTK e a rede NTRIP RTK, o que ajuda a obter aquisições de dados precisas e estáveis em ambientes de operação complexos.
Características do Autel Robotics EVO II
- · A série EVO II RTK V3 se conecta à rede NTRIP e não precisa de GCPs para fornecer precisão em nível de centímetro.
- A série RTK EVO II V3 suporta todas as estações base compatíveis com o NTRIP.
- O aplicativo Explorer permite ao usuário criar e salvar vários perfis NTRIP para diferentes locais, sem precisar inserir manualmente informações de conta para cada viagem.
- Para missões de aquisição de dados repetíveis, você pode gravar as posições de disparo anteriores do drone. Todos os movimentos dos estabilizadores de câmera e do avião serão replicados, produzindo um registro completo de toda a missão.
- O EVO II Dual 640T RTK V3 é equipado com uma câmera de imagem térmica de alta resolução e um sensor RYYB de 8 mm e 50 megapixels da Sony, totalmente novo.
- O sensor possui uma resolução de imagem térmica de 640*512 de alta definição, líder do setor, com frequência de atualização de 30hz.
Especificações do Autel Robotics EVO II
| Aviões | |
| Peso (com propulsor e bateria) | 1250g±0,5g (EVO II Dual 640T RTK V3) 1237g±0,5g (EVO II Pro RTK V3) |
| Dimensões (L*W*H) | 230*130*143mm (dobrado) 457*558*143mm (quando dobrado) |
| Distância entre eixos | 397 mm |
| Altitude máxima do limite de serviço | 7000 m |
| Velocidade máxima de ascensão | 8 m/s (Ludicrous) |
| Velocidade máxima de descida | 4 m/s (Ludicrous) |
| Max velocidade de voo horizontal | 20 m/s (modo Lançador) |
| Distância máxima de voo (sem vento) | 21 km |
| Velocidade angular máxima | 120°/s |
| Angulo de inclinação máximo | 33° (Ludicrous) |
| Max tempo de voo | 36 minutos |
| Tempo de permanência do pára-quedas (sem vento) | 32 minutos |
| Faixa de temperatura de operação | -10℃ ~ 40℃ |
| Máxima resistência ao vento | Nível 8 |
| Frequência de operação | 902-928MHz (apenas para FCC) 2.400-2.4835 GHz 5.725-5.850 GHz (não Japão) 5.650-5.755 GHz (apenas no Japão) |
| Potência de transmissão | 900 milhões FCC/ ISED: ≤31dBm 2,4G FCC/ ISED: ≤32dBm SRRC/CE/MIC/RCM: ≤20dBm 5,8G (não da Japão); 5,7G (do Japão) FCC/ISED/SRRC/MIC: ≤33dBm CE/ RCM: ≤14dBm |
| Precisão de posicionamento | Quando o RTK está ativado e funcionando normalmente: Vertical: ±0,1 m; Horizontal: ±0,1 m |
| Vertical: ±0,1 m (quando o posicionamento visual estiver funcionando normalmente); ±0,5 m (quando o GPS funciona normalmente) Horizontal: ±0,3 m (quando o posicionamento visual estiver funcionando normalmente); ±1,5 m (quando o GPS funciona normalmente) | |
| Compensação de posição de imagem | A posição do centro da câmera em relação ao centro de fase da antena A-RTK em voo, no sistema de eixo do corpo: (-2,63, 0,31, 83,5) mm, e as coordenadas EXIF da foto foram compensadas. O eixo XYZ positivo do sistema de eixo do corpo aponta para a frente, para a direita e para o fundo da aeronave, respectivamente. |
| Armazenamento interno | 8 GB |
| Armazenamento em SD | Suporte máximo de 256 GB (UHS-3 ou Classe 10) |
| GNSS | |
| GNSS de alta sensibilidade com frequência única | GPS+BeiDou+Galileo (Ásia) GPS+GLONASS+Galileo (outras áreas) |
| GNSS RTK de alta precisão com múltiplos sistemas e frequência | Pontos de frequência utilizados: GPS: L1/L2; GLONASS: L1/L2; BeiDou: B1/B2; Galileu: E1/E5 |
| Tempo de posicionamento inicial: <50 s | |
| Precisão de posicionamento: verticalidade de 1,5 cm + 1 ppm (RMS); Horizontal 1 cm + 1 ppm (RMS) 1 ppm significa que o erro aumenta em 1 mm a cada 1 km que a aeronave se desloca. | |
| Gimbal | |
| Gimbal | Estabilização de 3 eixos |
| Faixa de funcionamento mecânica | Inclinação: -135° a +45°; Pan: -100° a +100° |
| Faixa de rotação controlável | Inclinação: -90° a +30°; Pan: -90° a +90° |
| Velocidade de controle máxima (inclinação) | 300°/s |
| Faixa de vibração angular | ±0.005° |
| Controle remoto e transmissão de imagem | |
| Frequência de operação | 902-928MHz (apenas para FCC) 2.400-2.4835 GHz 5.725-5.850 GHz (não Japão) 5.650-5.755 GHz (apenas no Japão) |
| Potência de transmissão | FCC: ≤33dBm CE: ≤20dBm@2.4G, ≤14dBm@5.8G SRRC: ≤20 dBm @ 2,4 GHz, ≤33 dBm @ 5,8 GHz/5,7 GHz |
| Distância máxima de transmissão (sem obstáculos e sem interferências) | FCC: 15 km CE: 8 km |
| Tela de exibição | 2048×1536 a 60 fps |
| Bateria | 5800mAh |
| Tempo de funcionamento | ~3 horas (Máx. Brilho) ~4,5 horas (50% de brilho) |
| Tempo de carregamento | 120 minutos |
| Armazenamento Interno | ROM 128GB |
| Sistema de detecção | |
| Tipo de sistema de detecção | Sistema de detecção bidirecional |
| Atacante | Faixa de medição precisa: 0,5-18 m Velocidade de detecção eficaz: <12 m/s Ángulo de visão: Horizontal: 60°, Vertical: 80° |
| Retrogrado | Faixa de medição precisa: 0,5-16 m Velocidade de detecção eficaz: <12 m/s Ángulo de visão: Horizontal: 60°, Vertical: 80° |
| Avançar | Faixa de medição precisa: 0,5-10 m Velocidade de detecção eficaz: <5m/s Ángulo de visão: Horizontal: 65°, Vertical: 50° |
| Baixo | Faixa de medição precisa: 0,5-10 m Velocidade de detecção eficaz: <5m/s Ángulo de visão: horizontal: 100°, vertical: 80° |
| Esquerda e direita | Faixa de medição precisa: 0,5-10 m Velocidade de detecção eficaz: <5m/s Ângulo de visão: horizontal: 65°, vertical: 50° |
| Ambiente de operação | Avante, Para Trás e Laterais: Pintura com padrão claro e iluminação adequada (lux > 15) Para cima: Detecta superfícies refletoras difusas (>20%) (paredes, árvores, pessoas, etc.) Para baixo: Pintura com padrão claro e iluminação adequada (lux > 15) Detecta superfícies refletoras difusas (>20%) (paredes, árvores, pessoas, etc.) |
| Câmera visual EVO II Pro RTK V3 | |
| Sensor | Câmera CMOS de 1 polegada; 20 milhões de pixels |
| Lente | FOV: 82° Focagem equivalente ao formato de 35 mm: 29 mm Apertura: f/2.8 – f/11 Faixa de foco: 0,5 m até infinito |
| Faixa de valores ISO | Vídeo: 100-44000 Fotos: 100-6400 |
| Velocidade da obturadora | Modo de fotografia: 1/8000 ~ 8s Outros: 1/8000 ~ 1/frame rate |
| Zoom | 1-16x (zoom sem perda de qualidade até 3x) |
| Modo de foto | Fotografias em sequência/Fotografias em série/AEB/Timelapse/HDR |
| Dimensão máxima da foto | 5472*3648 (3:2) 5472*3076 (16:9) 3840*2160 (16:9) |
| Formato da imagem | JPG (padrão)/ DNG / JPG+DNG |
| Modo de foto | 5472x3076P30/P25/P24 3840x2160P60/P50/P48/P30/P25/P24 2720x1528P60/P50/P48/P30/P25/P24 1920x1080P60/P50/P48/P30/P25/P24 |
| Formato de vídeo | MP4 / MOV (MPEG-4 AVC/H.264, HEVC/H.265) |
| Máx. taxa de bit | 120Mbps |
| Sistema de arquivos suportado | FAT32/exFAT |
| Câmera térmica EVO II Dual 640T RTK | |
| Sensor | Microbolômetro VOx sem refrigeração |
| Lente | FOV H33°V26° |
| Distância focal 13mm | |
| Zoom | 1-16x |
| Resolução do sensor | 640*512 |
| Dimensão dos pixels | 12 μm |
| Faixa de comprimento de onda | 8 – 14μm |
| Faixa de temperatura | Modo de ganho alto: -20° a +150° Modo de baixa ganho: de 0° a +550° |
| Precisão da medição da temperatura | ±3℃ ou ±3% da leitura (qualquer que for maior) @Temperatura ambiente: -20℃~60℃ |
| Temperatura precisa distância de medição | 2-20 metros |
| Resolução de vídeo | 640×512@30fps |
| Formato de vídeo | MOV / MP4 (Suporte H.264/H.265) |
| Resolução da câmera | Modo infravermelho: 640*512 Modo de imagem em imagem: 1920*1080, 1280*720 |
| Modo de foto | Um tiro só Fotografias em sequência: 3/5 fotogramas; 3 é o valor padrão Timelapse: JPG: 2s/5s/7s/10s/20s/30s/60s |
| Formato de imagem | JPG (com arquivo irg) |
| Câmera visual EVO II Dual 640T RTK V3 | |
| Sensor | Câmera CMOS de 1/2 polegada; 48 M pixels efetivos |
| Lente | FOV: 79° Focagem equivalente ao formato 35 mm: 25,6 mm Apertura: f/1.8 Faixa de foco: 0,5 m até infinito (com autofoco) |
| Faixa de valores ISO | Vídeo: 100-64000 Fotos: 100-6400 |
| Velocidade da obturadora | Modo de fotografia: 1/8000 ~ 8s Outros: 1/8000 ~ 1/frame rate |
| Zoom | 1-16x (zoom sem perda de qualidade até 4x) |
| Modo de foto | Fotografias em sequência/Fotografias em sequência contínuas/AEB/Timelapse/Imagens HDR |
| Dimensão máxima da foto | 8192*6144(4:3) 4096*3072(4:3) 3840×2160(16:9) |
| Formato da imagem | JPG (padrão)/ DNG / JPG+DNG |
| Formato de vídeo | MOV / MP4 |
| Resolução de vídeo | 3840x2160P60/P50/P48/P30/P25/P24 2720x1528P60/P50/P48/P30/P25/P24 1920x1080P60/P50/P48/P30/P25/P24 |
| Máx. taxa de bit | 120Mbps |
| Sistema de arquivos suportado | FAT32/exFAT |
| Bateria | |
| Capacidade | 7100 mAh |
| Tensão | 11.55 V |
| Tipo de bateria | LiPo 3S |
| Energia | 82 Wh |
| Peso | 365 g |
| Faixa de temperatura de carregamento | De 5°C a 45°C |
| Temperatura e umidade de armazenamento | -10~30℃, 65±20% de umidade relativa |
| Temperatura de armazenamento recomendada | 22-28℃ |
| Potência de carregamento máxima | 93W |
| Tempo de carregamento | 90 minutos |
| Carregador | |
| Ingresso | 100-240 V, 50/60 Hz, 1,5A |
| Saída | 13.2 V ⎓ 5 A 5V⎓3A 9V⎓2A 12V⎓1.5A |
| Tensão | 13,2±0,1 V |
| Potência nominal | 66W |
| Multifator | |
| Tensão | 13,2 V |
| Faixa de temperatura de carregamento | De 5°C a 45°C |
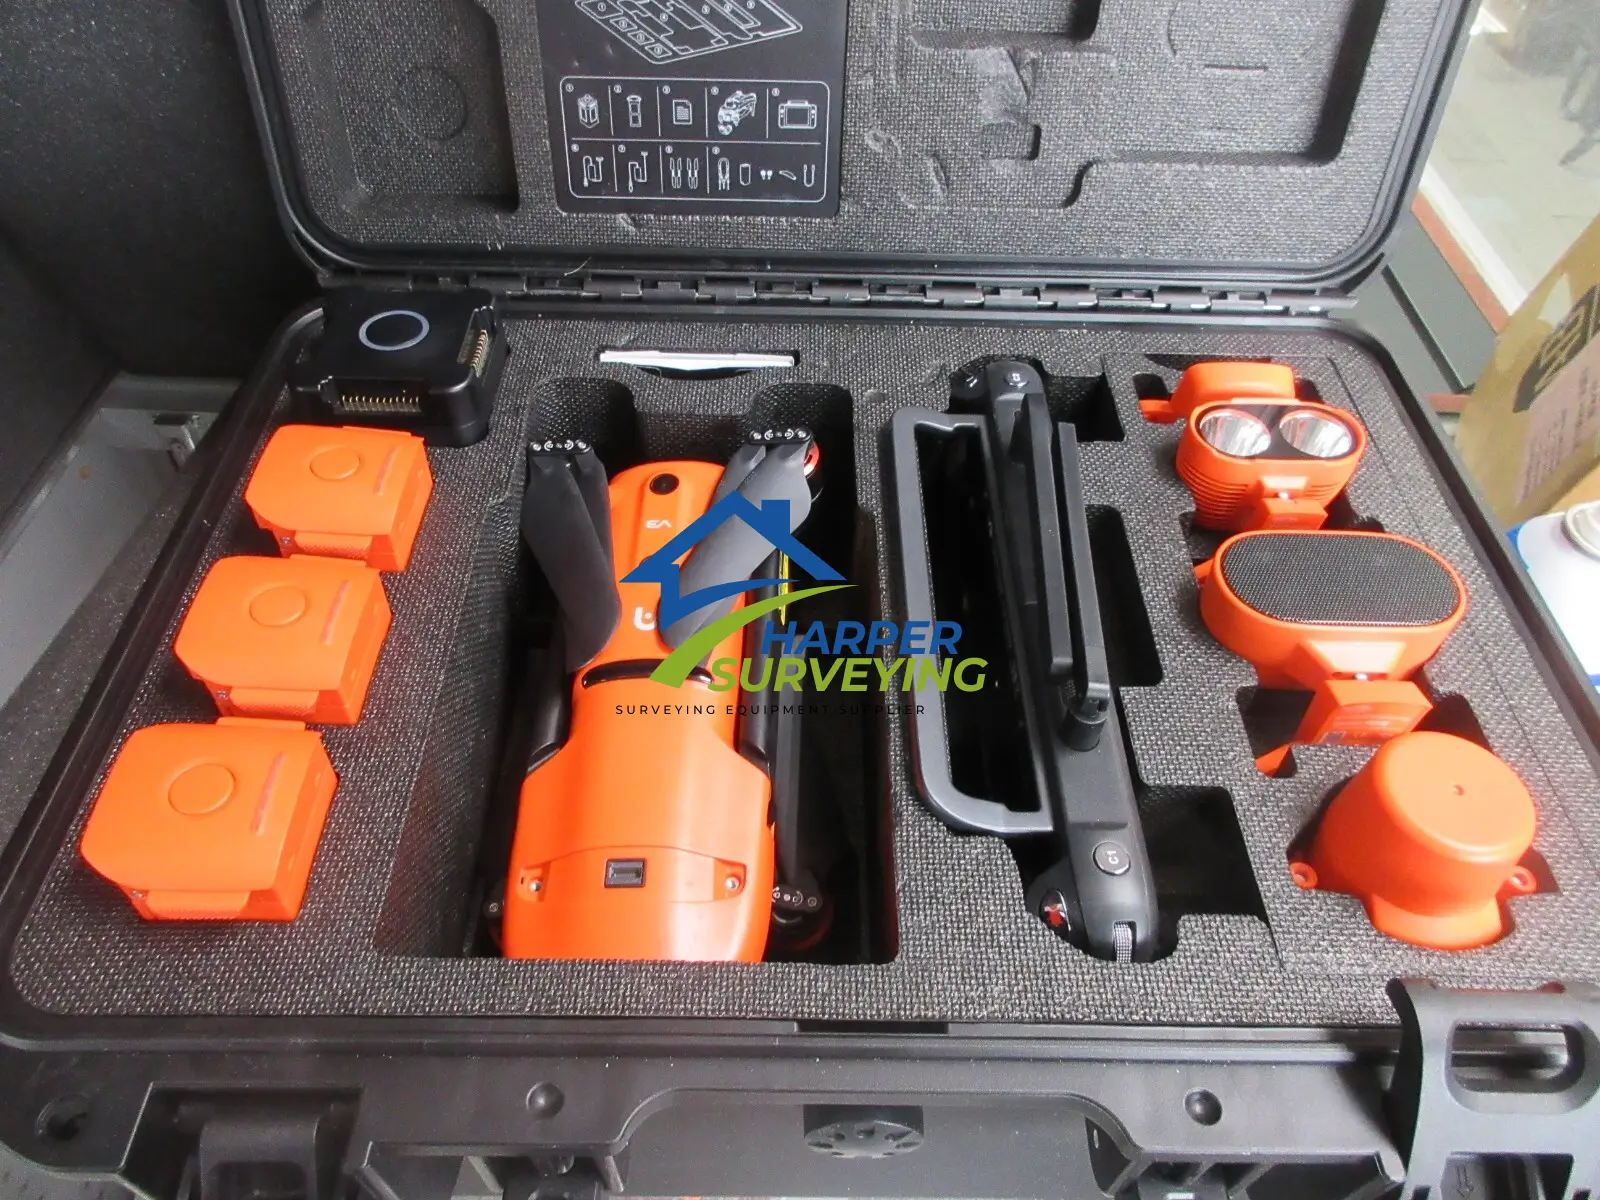
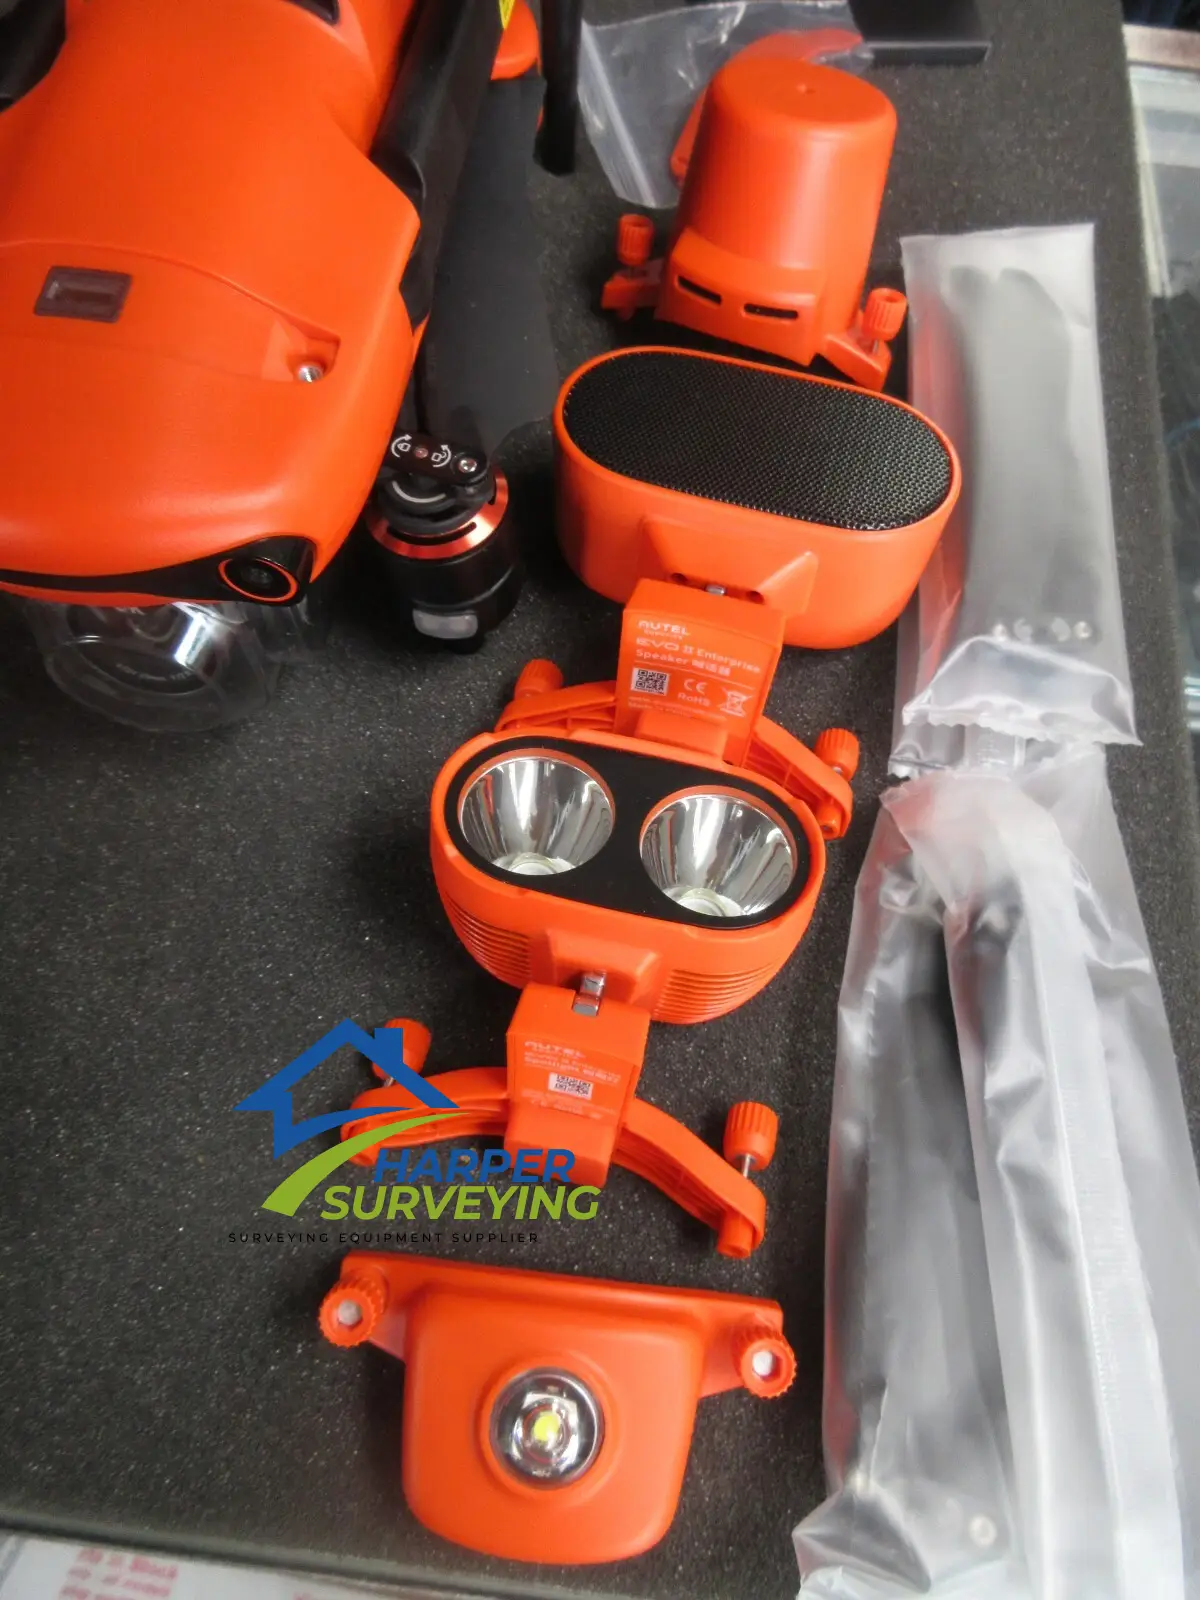
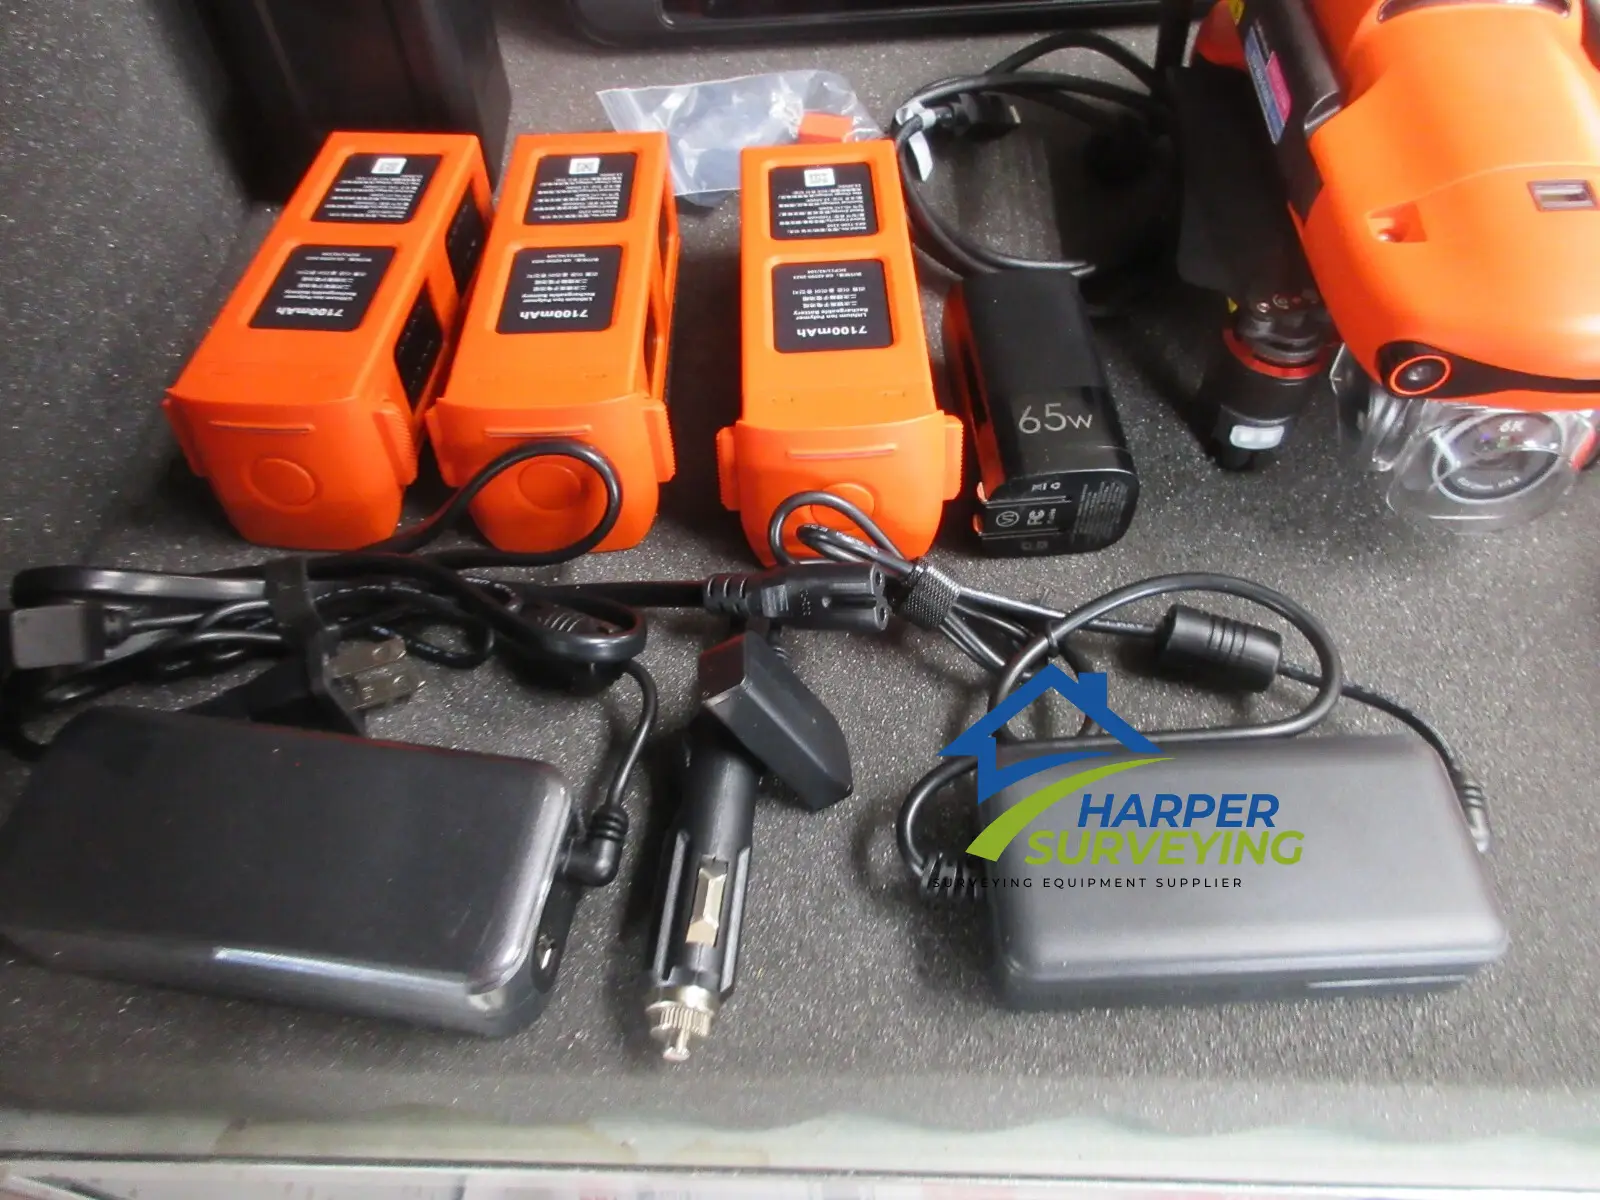
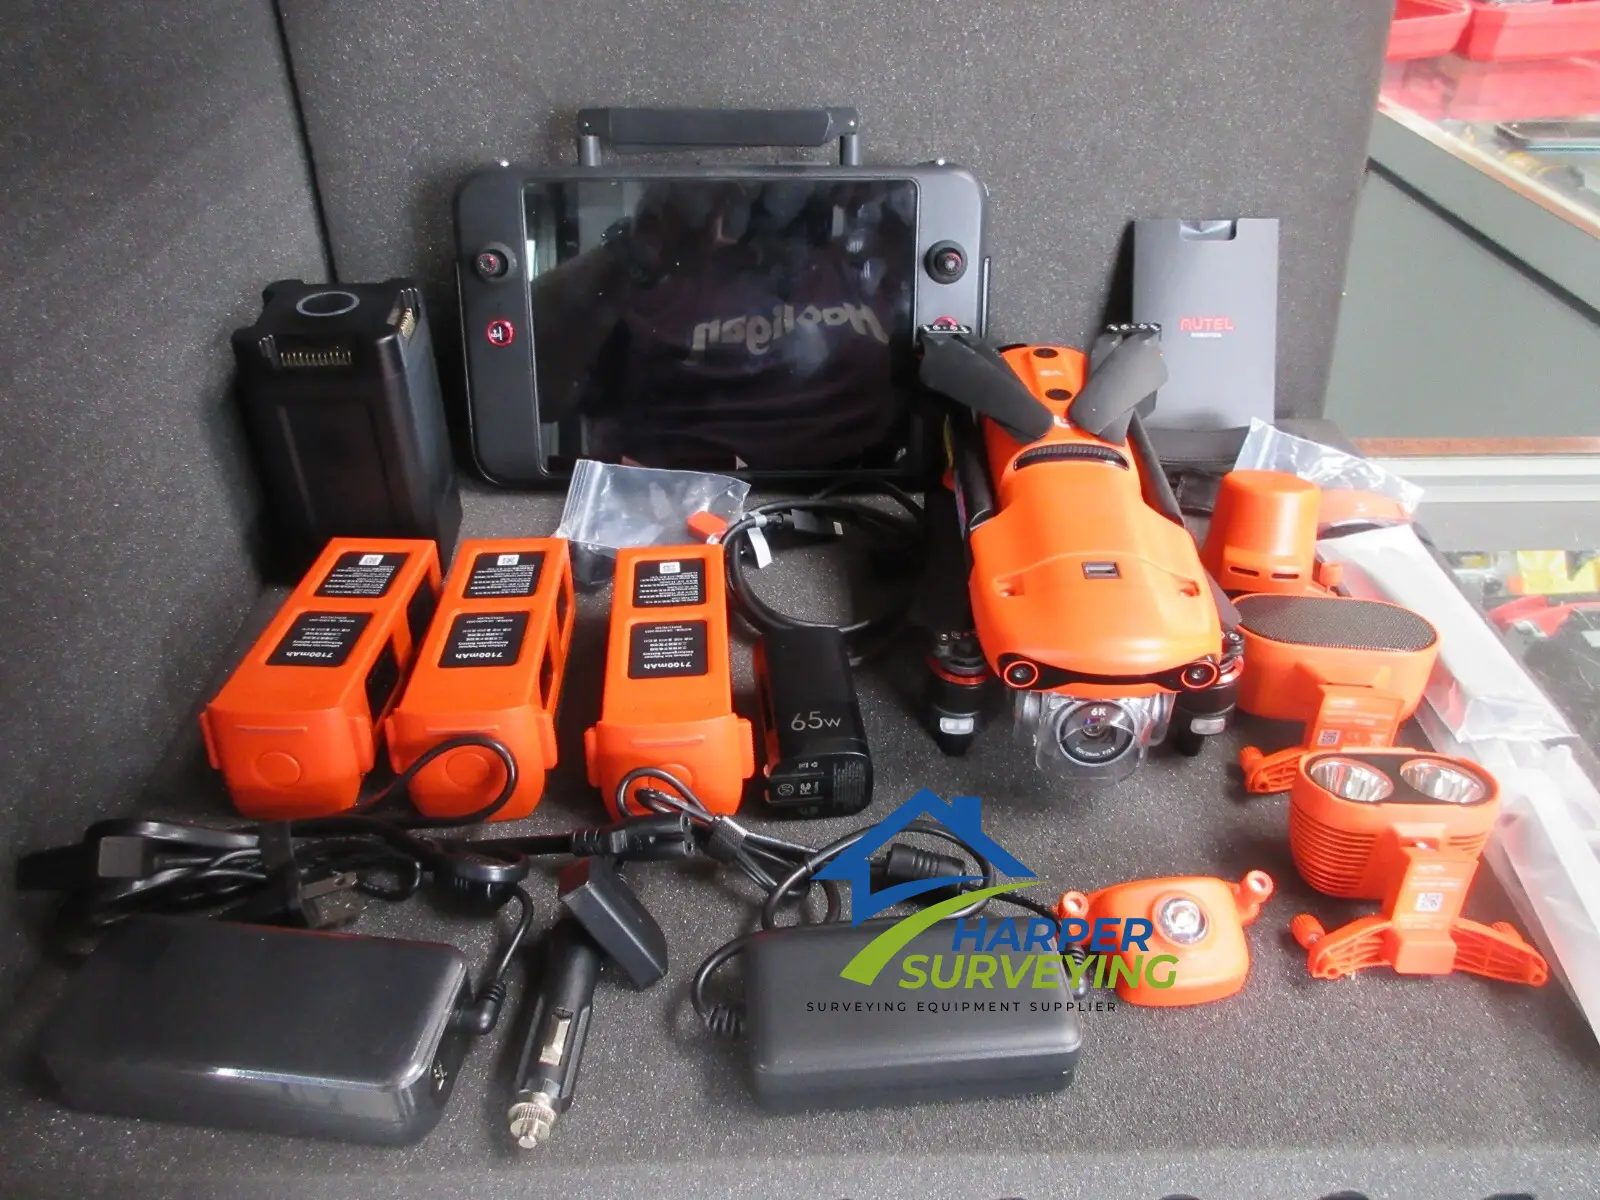
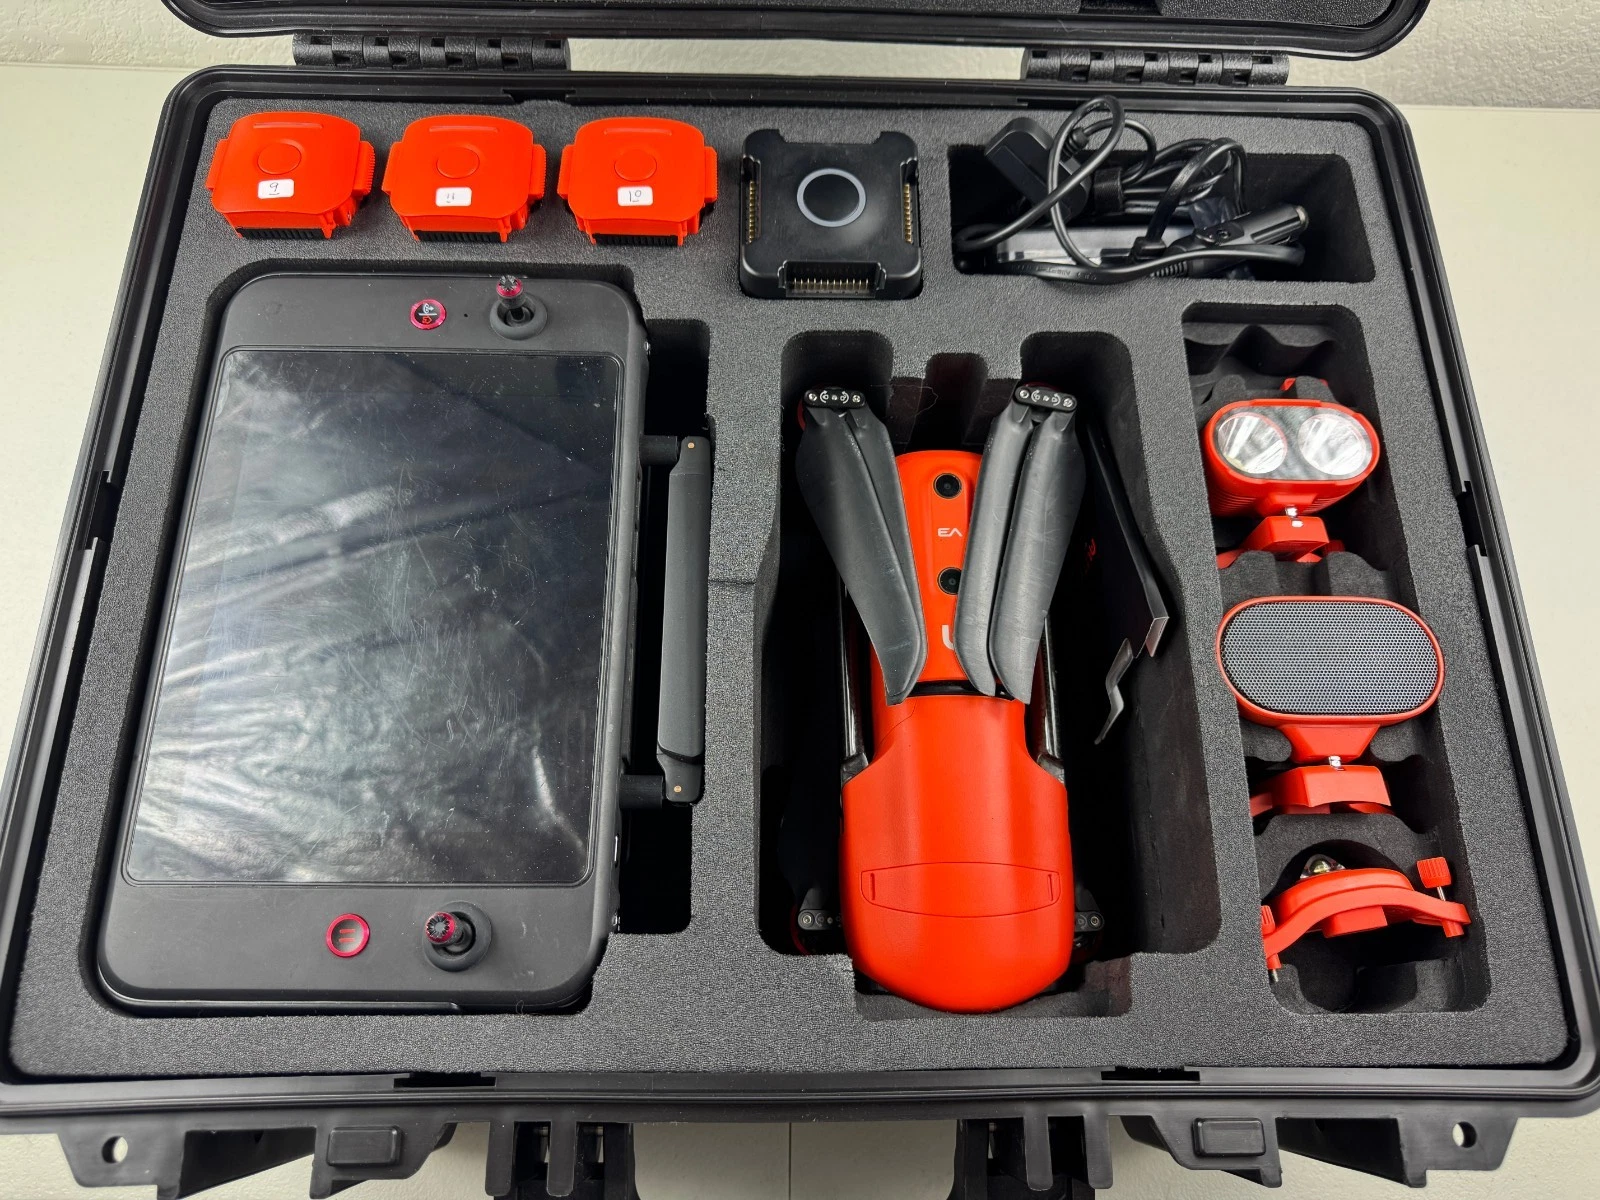
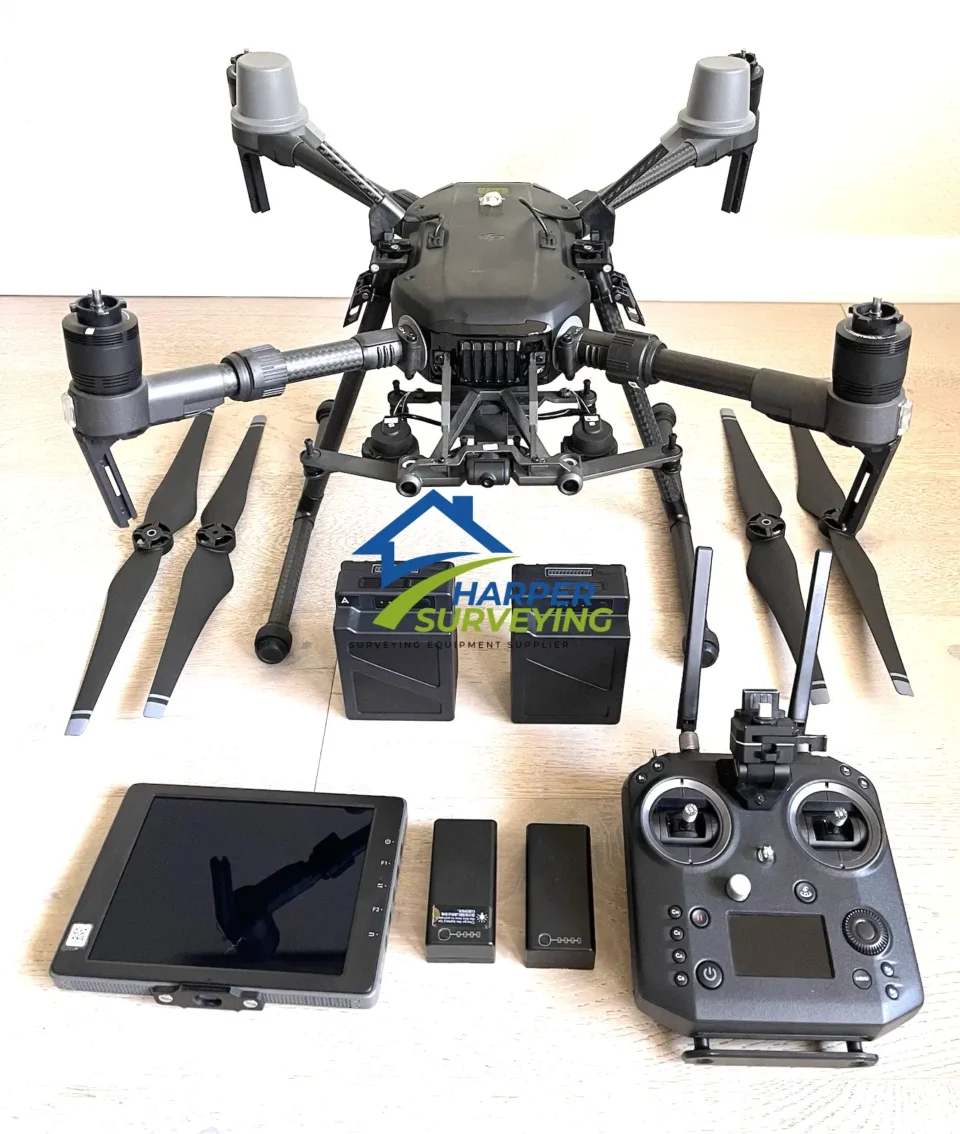
O Autel Robotics EVO II inclui
- 1x Aeronave (incluindo bateria, hélices, capa do gimbal e cartão SD de 32 GB)
- 1 x Controle Remoto (com alicates incluídos)
- 2 x Baterias de reposição
- 2 x hélices de reposição (par)
- 1x carregador de baterias + cabo de alimentação
- Carregador de 1X
- 1x carregador multifuncional
- 1x carregador RC
- 1x cabo de carregamento RC
- 1x cordão de rádio controle remoto
- 1x Caixa protetora RC
- 1 x Barra de controle extra (par)
- 1x Tampa de porta estendida
- 1x Caixa de proteção
- 1x Manual (Lista de Acessórios, Guia Rápido, Declaração de Responsabilidade e Instruções de Segurança, Instruções de Segurança da Bateria, Guia Rápido do Carregador de Carro e Guia Rápido do Multi-Carregador)
 English
 French
 German
 Spanish
 Italian
 Danish
 Portuguese
 Dutch